www.industria-online.com
01
'26
Written on Modified on
Nuova igus twisterchain per la massima libertà dei robot
La catena portacavi autoportante gestisce rotazioni fino a 600° eliminando l'usura e i canali di guida.
www.igus.eu
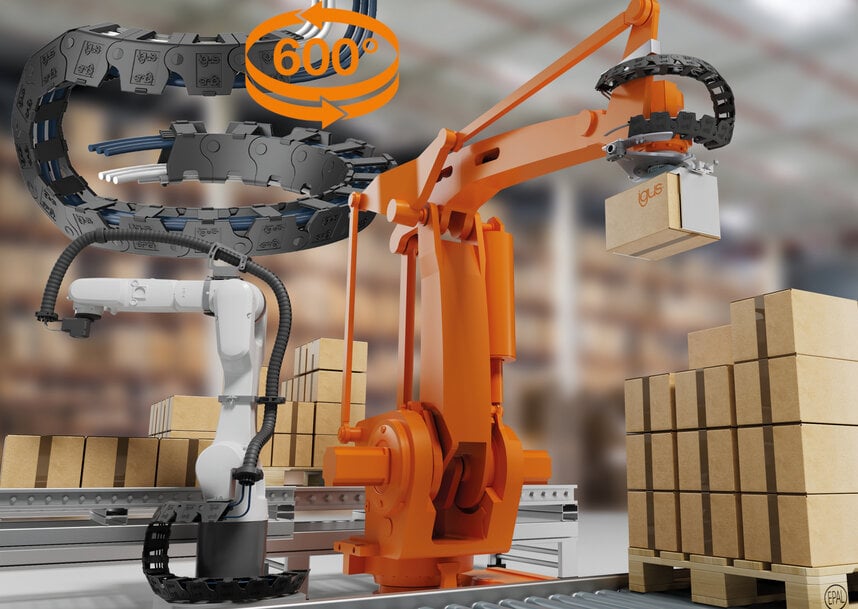
Guidare cavi e tubi sui robot antropomorfi rappresenta una sfida meccanica complessa, specialmente per i rapidi movimenti rotatori sul primo asse in spazi ristretti. Per risolvere questo problema, igus ha lanciato la nuova serie di catene portacavi autoportanti twisterchain. Progettato specificamente per guidare l'alimentazione sul primo asse dei bracci robotici compatti e sul quinto asse dei robot pallettizzatori, il nuovo sistema elimina la necessità di installare costosi canali di guida o di ricorrere a tubi flessibili improvvisati che finiscono per strisciare e usurarsi sul pavimento dell'impianto.
Bracci compatti come il KUKA AGILUS o il FANUC LR Mate richiedono sistemi in grado di seguire rotazioni complete di 360° sull'asse 1. La nuova twisterchain risolve il problema ancorando il punto fisso direttamente a terra e il punto mobile leggermente più in alto, attorno alla base del robot. Questa configurazione autoportante permette rotazioni fluide senza intoppi. Sul quinto asse dei robot pallettizzatori, dove i classici tubi corrugati tendono a muoversi in modo incontrollato interferendo con la struttura, lo speciale design della twisterchain consente a cavi di potenza e dati di seguire le torsioni del polso fino a 600° in totale sicurezza.
Il sistema si distingue anche per la rapidità di montaggio e la facilità di retrofitting, richiedendo solo due punti di collegamento sul robot. Inoltre, la separazione interna modulare con ripiani removibili e la possibilità di aprire la catena sul raggio interno permettono agli operatori di inserire i cavi dall'esterno, evitando la complessa operazione di infilaggio tipica dei tubi chiusi.
Contesto Aggiuntivo
Questa sezione fornisce un approfondimento tecnico non esplicitato nel comunicato originale.
Nella robotica industriale, il guasto meccanico più comune ai cavi non è causato dalla semplice flessione, ma dalla torsione. Quando un robot ruota sul proprio asse base (Asse 1) o fa ruotare il polso (Asse 5), i fili di rame all'interno dei cavi subiscono uno stress di taglio torsionale. Se i cavi sono contenuti in un semplice tubo corrugato, la mancanza di controllo del raggio di curvatura permette al cavo di attorcigliarsi su se stesso (effetto "cavatappi"), rompendo la guaina isolante e tranciando i conduttori in rame.
Una catena autoportante come la twisterchain risolve il problema imponendo vincoli geometrici rigorosi. Assicura che i cavi mantengano sempre il raggio di curvatura minimo specificato (Bend Radius) anche durante una rotazione estrema (fino a 600°). Invece di attorcigliare il cavo in un singolo punto di stress, la catena distribuisce il movimento lungo un nastro controllato che si srotola e si riavvolge. Questo principio meccanico previene l'affaticamento del rame, riduce drasticamente i fermi macchina imprevisti e prolunga in modo esponenziale il Mean Time Between Failures (MTBF) dell'intera cella robotica.
A cura del giornalista industriale, Lekshman Ramdas, con l'assistenza dell'IA.
www.igus.com
Richiedi maggiori informazioni…