www.industria-online.com
26
'26
Written on Modified on
Servoazionamenti decentralizzati per l'automazione robotica industriale
Murrelektronik e Danfoss hanno integrato il controllo del movimento decentralizzato in una piattaforma robotica per ridurre la complessità del cablaggio e minimizzare l'ingombro del quadro elettrico.
www.murrelektronik.com
Murrelektronik, fornitore globale di tecnologie per l'automazione e l'installazione, si concentra sulle architetture di sistema decentralizzate per i costruttori di macchine. I sistemi robotici industriali tradizionali si basano su architetture centralizzate, in cui i controller dei robot e i servoazionamenti sono alloggiati all'interno di un quadro elettrico di controllo. Questa configurazione convenzionale richiede connessioni di alimentazione e retroazione dedicate per ogni motore, con conseguente cablaggio esteso, notevole sforzo di installazione e grandi requisiti di spazio nel quadro elettrico, limitando la flessibilità dei design modulari delle macchine. Per superare queste limitazioni, l'azienda ha cercato di estendere i principi dell'automazione decentralizzata alla robotica, creando un riferimento pratico per i futuri design delle macchine.
Integrazione del controllo del movimento decentralizzato
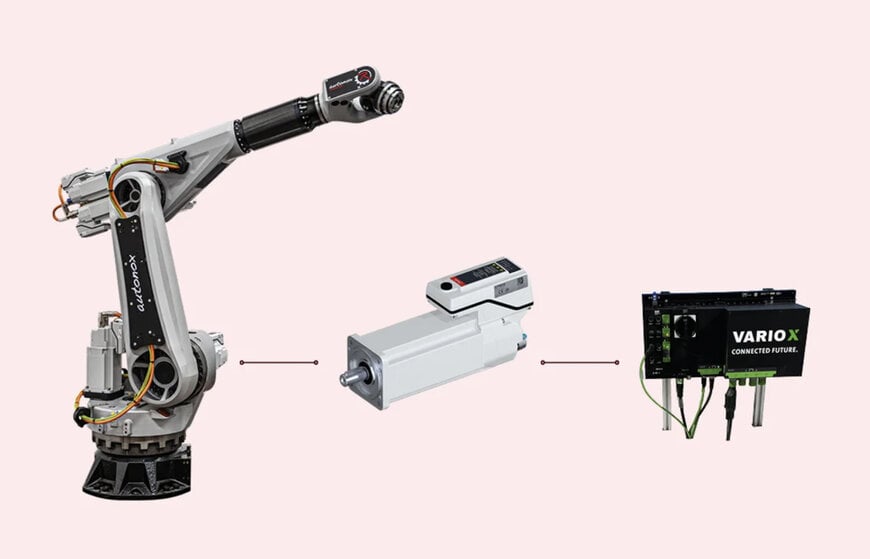
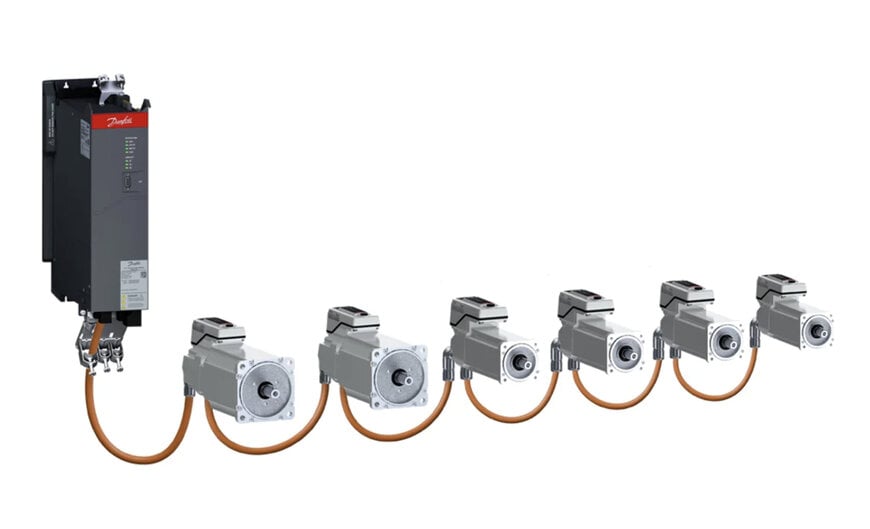
In collaborazione con Danfoss e autonox Robotics, Murrelektronik ha sviluppato un caso di test applicativo utilizzando un robot industriale a 6 assi progettato per la movimentazione dei materiali, l'assemblaggio, il dosaggio e la saldatura. Il progetto ha utilizzato una piattaforma di movimento decentralizzata in cui i servoazionamenti e i motori sono combinati in un'unica unità compatta. Montando questi servoazionamenti integrati direttamente sul braccio robotico, si elimina la necessità di installazioni convenzionali di servoazionamenti su quadro elettrico. Un singolo modulo di alimentazione con una scheda opzionale di accesso decentralizzato integrata alimenta tutti gli azionamenti decentralizzati tramite cablaggio a margherita (daisy-chain). Questa architettura avvicina il controllo, la distribuzione dell'energia e le interfacce di ingresso/uscita al livello della macchina.
Requisiti di sicurezza e precisione
Il team di ingegneria richiedeva una piattaforma che offrisse un controllo del movimento dinamico ad alta precisione, sicurezza funzionale e protocolli di comunicazione aperti. Erano necessarie funzioni avanzate di movimento sicuro, oltre al semplice Safe Torque Off (disattivazione sicura della coppia), per garantire la sicurezza dell'operatore senza compromettere la produttività della macchina. «Abbiamo valutato il mercato alla ricerca di una soluzione servo decentralizzata e l'azionamento integrato si adattava perfettamente al nostro concetto», afferma Marco Bosch, Global Head of Solution Engineering presso Murrelektronik. «Abbiamo bisogno di funzioni avanzate di movimento sicuro che ci consentano di combinare flessibilità, produttività e sicurezza della macchina». La piattaforma selezionata utilizza moduli in carburo di silicio per un'efficienza termica ottimizzata e supporta molteplici protocolli di comunicazione industriale, facilitando un'integrazione perfetta nell'ambiente esistente dei controllori logici programmabili (PLC).
Riduzione del cablaggio e dello spazio nel quadro elettrico
Dopo un periodo di ingegneria collaborativa di sei mesi, l'architettura risultante ha fornito un modello scalabile e pienamente operativo per la progettazione di macchine modulari. L'installazione diretta dei servoazionamenti sulla struttura del robot ha eliminato completamente gli azionamenti nel quadro elettrico, riducendo l'ingombro del quadro stesso del 60%. Inoltre, l'implementazione del cablaggio a margherita ha ridotto la lunghezza totale dei cavi fino all'80%. Questa riduzione abbassa i costi complessivi di cablaggio e crea una struttura della macchina più pulita e compatta, fornendo agli integratori di sistemi e ai produttori di apparecchiature un metodo verificato per l'implementazione del controllo del movimento decentralizzato nelle applicazioni robotiche.
A cura di Maria Brueva, redattrice di Induportals – adattato dall'intelligenza artificiale.
www.murrelektronik.com
Richiedi maggiori informazioni…
