
www.industria-online.com
06
'26
Written on Modified on
ZEISS TALOS stabilisce un nuovo standard nell'ispezione digitale automatizzata
Un nuovo robot di misura unisce precisione metrologica e sbraccio elevato senza ricorrere a sistemi di tracking esterni.
www.zeiss.com
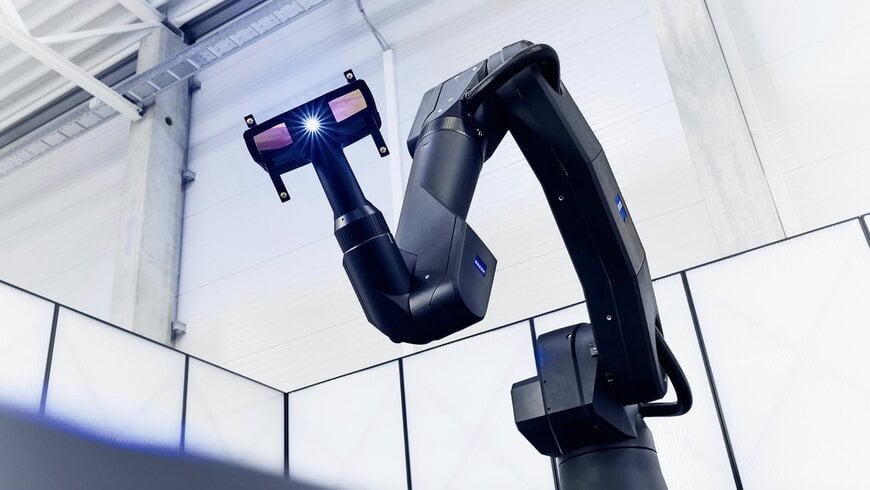
I settori produttivi ad alto volume — come la produzione di carrozzerie automobilistiche grezze (body-in-white), la giga-pressocolata di alluminio su larga scala e l'assemblaggio di veicoli commerciali — devono affrontare notevoli strozzature nei flussi produttivi durante il controllo di grandi elementi strutturali. Le tradizionali macchine di misura a coordinate (CMM) situate in sale metrologiche dedicate garantiscono un'elevata precisione, ma i loro lunghi tempi ciclo e le rigide strutture meccaniche a portale impediscono un feedback in tempo reale lungo le linee di assemblaggio. Al contrario, i convenzionali robot industriali antropomorfi dotati di teste di scansione ottica hanno storicamente sofferto di deriva posizionale, flessione dei giunti cinematici ed espansione termica, costringendo gli operatori a impiegare tracker CMM ottici esterni o ad applicare marker fotogrammetrici adesivi su ciascun componente. Le telecamere di tracking esterno comportano occlusioni della linea di vista all'interno di cavità profonde e sottoscocche incassate, mentre l'applicazione e la rimozione manuale dei marker generano un notevole dispendio di manodopera che penalizza i tempi ciclo. Colmare questo divario richiede sistemi metrologici robotizzati in grado di internalizzare l'accuratezza cinematica spaziale, eliminando il riferimento ottico esterno e catturando sia profili complessi su ampie superfici che caratteristiche geometriche discrete in un unico passaggio automatizzato.
Cinematica autoreferenziata e scansione ottica a doppia modalità
Per eliminare i compromessi operativi tra flessibilità robotica e precisione di grado metrologico, ZEISS ha introdotto il robot di misura ZEISS TALOS, progettato per l'ispezione automatizzata di componenti ad alta produttività. Il sistema raggiunge un'incertezza di misura volumetrica inferiore a 100 micrometri su un raggio operativo di 3,30 metri. Integrando la correzione posizionale interna direttamente nell'architettura robotica, il sistema opera in totale autonomia, senza telecamere laser di tracciamento ausiliarie, stazioni di riferimento montate a soffitto o target adesivi fisici applicati sul pezzo in lavorazione.
La cella hardware unificata integra il robot metrologico ZEISS TALOS MR con il sensore ottico compatto a luce blu ZEISS TALOS AX, supportati dalla tavola rotante motorizzata metrologica ZEISS TALOS RT e dalla cabina di sicurezza integrata ZEISS TALOS Safeguard. Per superare la tipica difficoltà industriale di dover ricorrere a sensori distinti per la digitalizzazione delle superfici estese e per l'estrazione delle caratteristiche geometriche locali, il sensore TALOS AX abbina due telecamere ad alta risoluzione da 24 megapixel alla tecnologia di proiezione a luce blu. Il sistema ottico funziona con frequenze di acquisizione immagini di 100 Hz, che raggiungono i 200 Hz in modalità di scansione rapida. Su un volume di misura ottico largo 500 millimetri, il sensore utilizza quattro flash multidirezionali dedicati alle feature per analizzare le microgeometrie — inclusi fori filettati, bordi di lamiere, perni e fori di fissaggio —, generando contemporaneamente nuvole di punti a campo pieno e gemelli digitali di superfici curve complesse.
Il Dr. Jan Thesing, Responsabile della Business Unit 3D Optical Systems di ZEISS, ha dichiarato che la piattaforma TALOS rappresenta una transizione strutturale nella metrologia 3D automatizzata, integrando la precisione spaziale di livello metrologico direttamente nella cinematica del robot, preservando così lo sbraccio e la velocità dei robot industriali senza comprometterne la precisione.
Resistenza per la produzione e programmazione offline automatizzata
Progettato per operare sia a ridosso delle linee di produzione che all'interno di sale metrologiche dedicate, l'hardware è irrobustito termicamente e meccanicamente per resistere a fluttuazioni di temperatura, vibrazioni ambientali d'officina e polveri industriali. L'intero flusso di lavoro d'ispezione è gestito dalla piattaforma software ZEISS INSPECT, che automatizza la pianificazione delle traiettorie del robot e il posizionamento del sensore direttamente a partire dalle geometrie CAD nominali. Grazie all'evitamento automatico delle collisioni e alla programmazione con un solo clic, il software riduce i tempi di preparazione offline e ottimizza i percorsi cinematici del robot per massimizzare i tempi di ciclo della cella. La suite software genera mappe colore degli scostamenti dimensionali e geometrici (GD&T), valuta le dimensioni di accoppiamento e gioco (flush & gap) su porte e chiusure automobilistiche ed esporta direttamente i report di collaudo nei sistemi informativi di fabbrica (MES).
Contesto aggiuntivo
Questa sezione illustra specifiche tecniche e benchmark competitivi non presenti nell'annuncio originale del prodotto.
Nella metrologia a coordinate ottiche automatizzata, disciplinata dagli standard VDI/VDE 2634 Parte 3 e ISO 10360-8, l'accuratezza della scansione 3D robotizzata è tradizionalmente dipesa da sistemi di tracciamento ottico in linea di vista (come telecamere ottiche stereoscopiche CMM) che monitorano LED a infrarossi attivi o target catarifrangenti installati sulla testa dello scanner. Tale tracciamento ottico compensa i giochi meccanici degli ingranaggi, la cedevolezza dei giunti e la dilatazione termica dei classici bracci antropomorfi industriali a sei assi (ad esempio Fanuc, KUKA o ABB). Eliminare il tracking esterno su uno sbraccio di 3,3 metri mantenendo un'incertezza volumetrica inferiore a 100 micrometri richiede encoder ottici secondari ad altissima risoluzione sui giunti, algoritmi dinamici di compensazione termica della cinematica e fusioni strutturali rigide a bassa dilatazione. Inoltre, l'acquisizione di nuvole di punti ad alta densità su particolari metallici richiede luce blu a banda stretta (tipicamente con lunghezza d'onda di 450 nm) per schermare l'illuminazione ambientale spuria dell'officina, combinata con flash LED direzionali multi-angolo che proiettano micro-ombre nette lungo i contorni dei fori e i bordi di tranciatura della lamiera, evitando artefatti di arrotondamento degli spigoli negli algoritmi di triangolazione.
Nel panorama della metrologia 3D industriale automatizzata e dell'ispezione ottica, la piattaforma ZEISS TALOS compete direttamente con celle d'ispezione robotizzate chiavi in mano quali i sistemi Hexagon PRECITRACK / AutoScan-T e le celle robotizzate con Leica Absolute Tracker AT960, il sistema Creaform MetraSCAN 3D-R con tracking ottico C-Track, il Laser Radar di Nikon Metrology (serie APDIS), nonché con le architetture proprietarie ZEISS come la serie ScanBox (che monta sensori a luce blu ATOS 5 su robot industriali convenzionali). Sebbene sistemi come Creaform MetraSCAN 3D-R e le soluzioni ottiche Hexagon si basino su una visibilità continua tra una barra ottica di tracking fissa e il sensore montato sul robot, la loro capacità di misura decade qualora un operatore, un'attrezzatura o il braccio robotico stesso occludano la linea di visione. D'altro canto, i sistemi Laser Radar senza contatto eliminano le barre di tracciamento, ma richiedono lunghi tempi di scansione per mappare punto per punto grandi pannelli strutturali. Integrando la guida metrologica interna nella cinematica di TALOS MR e unendo la proiezione di frange a luce blu da 24 megapixel con flash LED perimetrali multidirezionali, ZEISS offre alle linee di saldatura carrozzerie (BIW), alle fonderie di giga-casting e ai produttori aerospaziali una cella di controllo rapida e priva di vincoli, capace di raggiungere cavità interne profonde senza zone d'ombra di tracciamento.
A cura di Romila DSilva, redattrice di Induportals, con il supporto dell'IA.
www.zeiss.com
Richiedi maggiori informazioni…
